 ATLAS
Подход к паллете А
Тележка ставит траверсу над исходной стопкой. Положения паллет и пределы движения задают цикл.
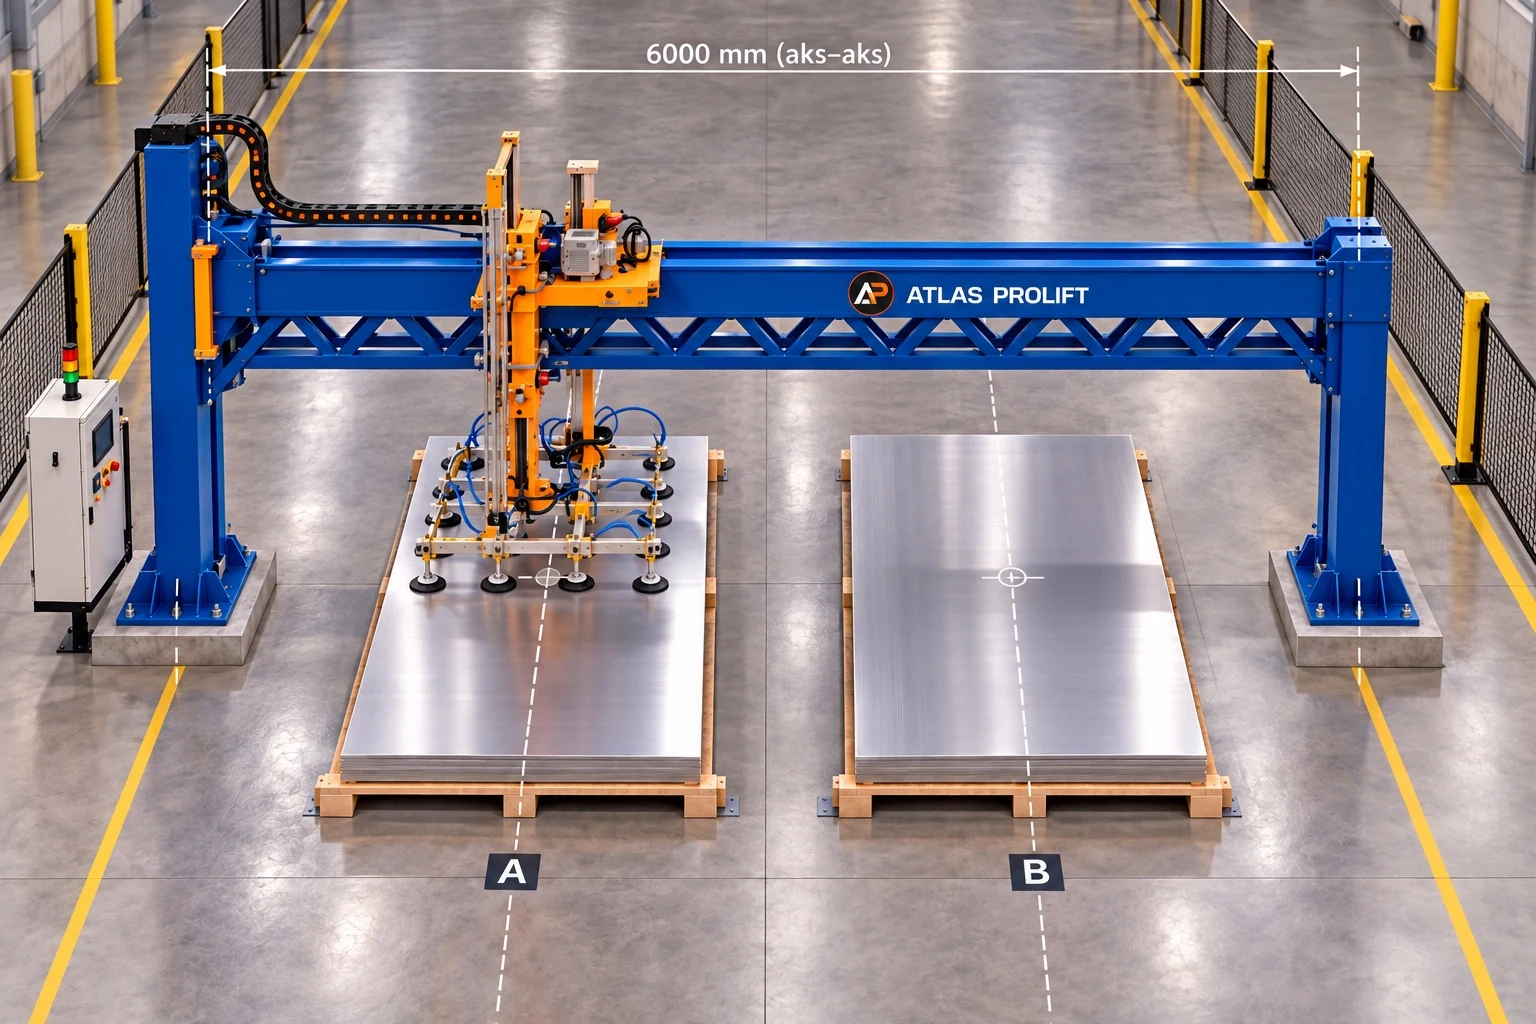
Эскиз системы с мостовой балкой пролётом 6 м, вакуумной траверсой и ПЛК для листов 1500 × 3000 мм.
Работа началась с задачи управляемого захвата, подъёма и позиционирования листов 1500 × 3000 мм. Снижение раскачивания, безопасность и производственный поток были целями проекта.
Мостовая тележка, контроль отделения одного листа, вакуумная траверса и ПЛК рассматривались как система. Размер листа и грузоподъёмность — разные параметры; итоговая нагрузка требует расчёта.
20-секундная концептуальная анимация показывает подход к паллете А, захват, подъём, перемещение к Б, отпускание и возврат.
Это визуализация проекта, а не запись готовой установки. Движения и компоновка условны; требуется инженерная проверка.
Тележка ставит траверсу над исходной стопкой. Положения паллет и пределы движения задают цикл.
Таль опускает траверсу. Уровень вакуума, размещение присосок и захват одного листа требуют проверки.
После подтверждения захвата лист поднимается. Прогиб и раскачивание оцениваются проектом.
Тележка движется по мостовой балке; ограничители, персонал и остановки учитываются в алгоритме.
Лист опускается на целевую паллету; вакуум снимается после подтверждения опоры.
Пустая траверса поднимается и возвращается. Между этапами предусмотрены блокировки ПЛК.
На текущем изображении показана мостовая балка пролётом 6 м между двумя опорами и вакуумная траверса между паллетами. Нетто масса листа 300 кг — исходный параметр; полную подвижную нагрузку и таль надо оценивать отдельно. Производственное утверждение ожидается. Расчёты, соединения, анкера, вакуум, автоматика и площадка должны быть проверены до изготовления.
Расскажите о похожей задаче